2026
- IROS
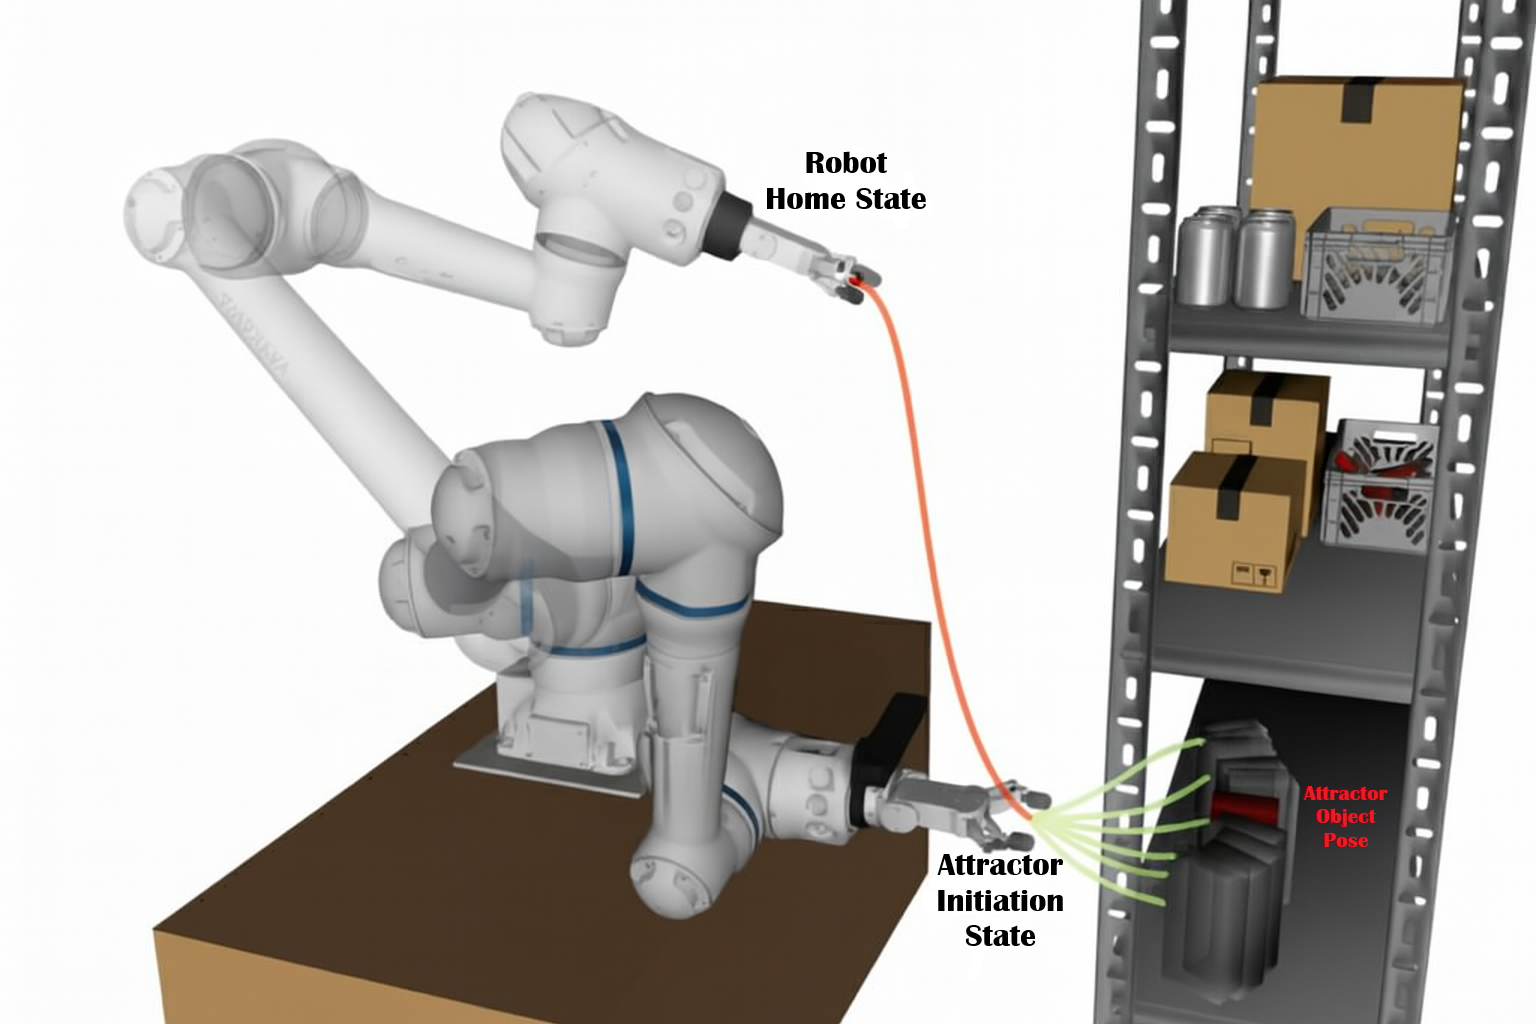 Constant-Time Planning for Chaining Collision-Free Motion to Manipulation BehaviorsIn Search Algorithms for Robot Learning Workshop, IROS , 2026
- ICRA
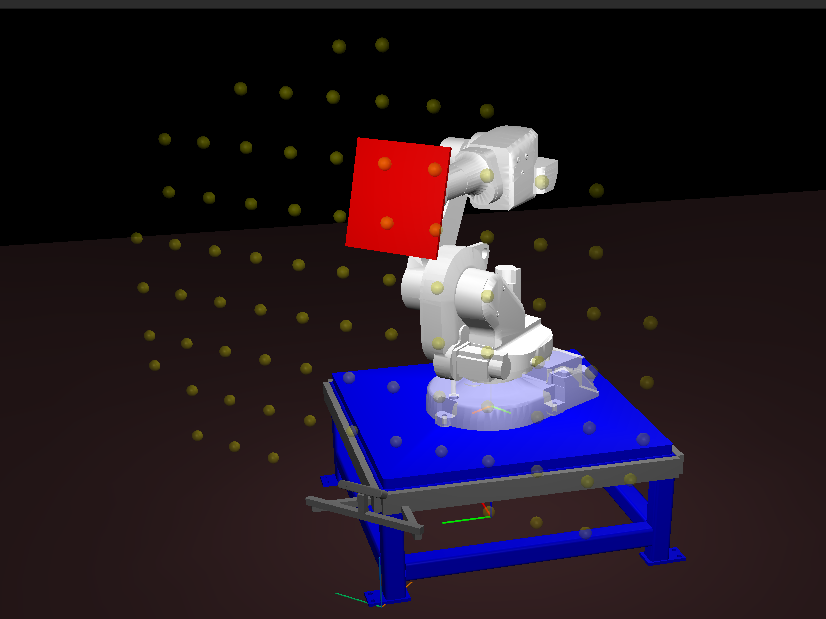 Think Fast: Real-Time Kinodynamic Belief-Space Planning for Projectile InterceptionProceedings of the IEEE International Conference on Robotics and Automation (ICRA), 2026
- HRI
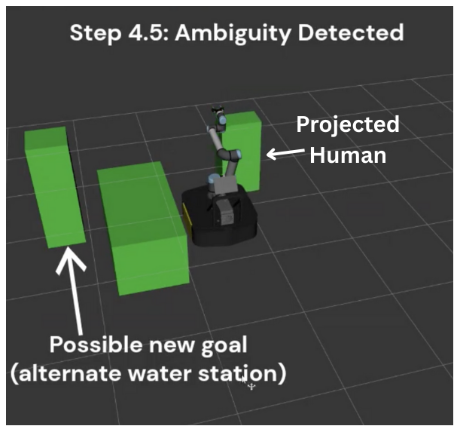 RBTLR: A Framework for Safe Social Robot Navigation in Novel Human-Centric EnvironmentsIn Companion Proceedings of the ACM/IEEE International Conference on Human-Robot Interaction (HRI), Late-Breaking Reports , 2026


2025
- AAAI
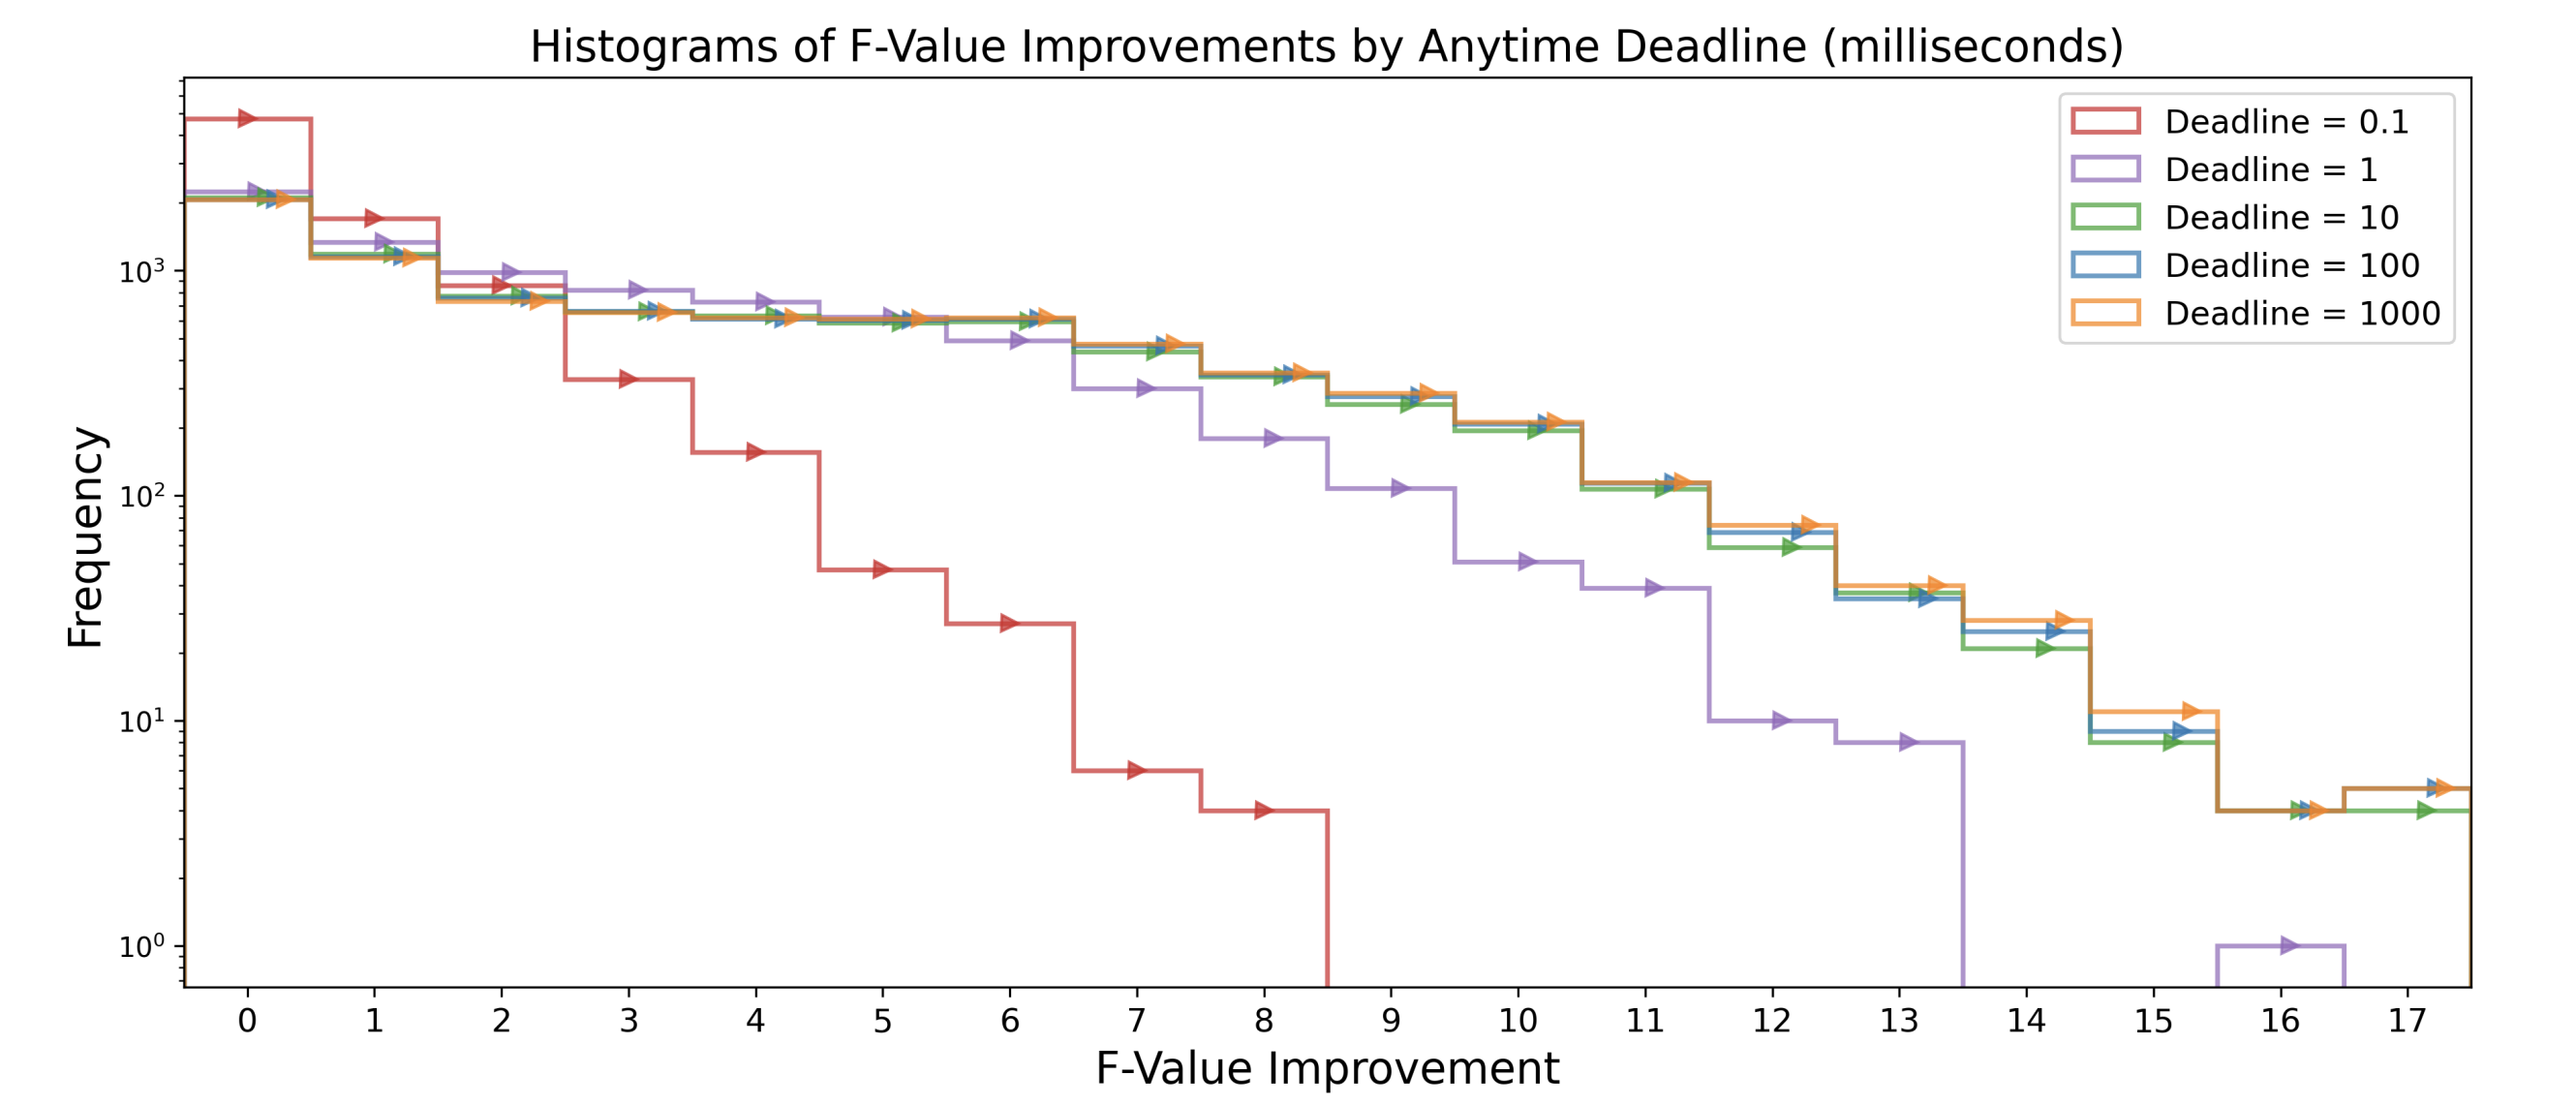 Anytime Single-Step MAPF Planning with Anytime PIBTIn Workshop on Multi-Agent Path Finding, AAAI , 2025
